Moteurs pas-à-pas
Le moteur pas-à-pas (stepper motor) est le cousin discipliné du moteur à courant continu vu en couche 2 : même duel entre aimants et bobines, mais une rotation découpée en pas exacts et comptés. Chaque impulsion avance l'arbre d'un pas fixe — 1,8° sur les NEMA 17, un pas par seconde dans l'horloge murale — et, puisque les impulsions se comptent, la position se calcule sans capteur. Cette page couvre l'anatomie, les séquences, la course du pas entier au micro-pas, les drivers et la perte de pas.
1. C'est quoi ?
Un moteur pas-à-pas est une machine synchrone sans balais dont la rotation avance par angles discrets, les pas. La construction fixe le nombre de pas par tour (steps per revolution) : un moteur « 200 pas » avance de 1,8° à chaque impulsion. Sa vitesse se règle au rythme des impulsions, pas par la tension : dix pas par seconde, dix coupes franches ; un débit de milliers devient une rotation continue.
Sa gestion tranche avec les cousins asservis : il travaille en boucle ouverte (open loop) et n'a aucun capteur — le compteur d'impulsions du contrôleur tient lieu de position, et rien ne la garantit : si le couple demandé dépasse le couple tenu, l'aimant « saute » un pas sans émettre le moindre signal. C'est la perte de pas vue en section 3, contre quelques fils de commande et un driver.
L'anatomie est celle du moteur DC sans collecteur : un rotor aimant permanent multipolaire — ferrite à pôles alternés pour les petits moteurs (28BYJ-48), rotor denté « hybride » de 50 dents pour les NEMA — et un stator à deux phases bobinées, chacune avec son retour parcouru au sens inverse. La commutation est électronique, côté driver : pas de balais.
La vie réelle en est saturée sans que ça se sache : chaque imprimante 3D en fait tourner un par axe, les CNC en logent des dizaines ; il pilote le chariot des scanners, la monture des télescopes, la trotteuse des horloges à quartz, les aiguilles et distributeurs.
2. Comment ça marche ?
Le champ qui tourne par sauts
Prenons le modèle de la figure : un rotor à 4 pôles aimantés entouré de quatre bobines de stator. La phase A alimentée crée un champ horizontal, le pôle N du rotor s'y aligne ; on coupe A, on alimente B, le champ bascule de 90° et l'aimant suit — un pas consommé. Puis A' (le retour), puis B', et le cycle recommence : A, B, A', B', une bobine pleine à la fois.
Quand la dernière impulsion s'est tue, la bobine reste excitée : c'est le couple de maintien (holding torque) des datasheets, la force qui résiste à la main qui force l'arbre éteint. Marche ou arrêt, les courants circulent — pas de repos sans échauffement.
La succession se décline en trois régimes :
Compter les pas
Tout part d'une division :
θ = 360° ÷ NLe demi-pas intercale, entre deux pas, les positions où deux bobines sont alimentées à la fois : le champ se pose à mi-chemin, chaque bobine reçoit environ 71 % du courant nominal, la somme des deux champs retombe sur le module d'une bobine pleine. Le micro-pas pousse plus loin : le driver découpe le pas en fractions (1/4, 1/8, 1/16...) et fait suivre aux courants une rampe cosinus-sinus — la résultante tourne en continu, sans saut.
iA = I × cos(θe) ; iB = I × sin(θe)Le duel des trois régimes, pour un NEMA 17 de 200 pas :
| Mode | Angle par pas | Impulsions par tour | Couple |
|---|---|---|---|
| Pas entier | 1,8° | 200 | maximal, saccadé et sonore |
| Demi-pas | 0,9° | 400 | légèrement moindre, plus régulier |
| Micro-pas 1/16 | 0,1125° | 3 200 | moyen, quasi continu et silencieux |
Unipolaire ou bipolaire
Deux façons de câbler le même moteur. L'unipolaire — le monde du 28BYJ-48, cinq fils — sort le point milieu de chaque enroulement : le courant ne traverse qu'une moitié de bobine, au même sens, un simple transistor par bobine (l'ULN2003) suffit ; électronique enfantine, mais moitié du cuivre au repos. Le bipolaire — quatre fils, le monde des NEMA — traverse l'enroulement entier dans les deux sens ; inverser exige un pont en H par phase, et le couple gagne environ 40 %. Trois données dominent la datasheet : le pas, le courant nominal par phase — c'est un moteur à courant, le driver régule l'ampère — et le couple de maintien. À haute vitesse, l'inductance empêche le courant de monter et le couple s'écroule ; d'où les drivers « chopper », qui pressent le courant sous une tension bien supérieure à la nominale puis le découpent à la consigne.
3. Dans le vrai monde
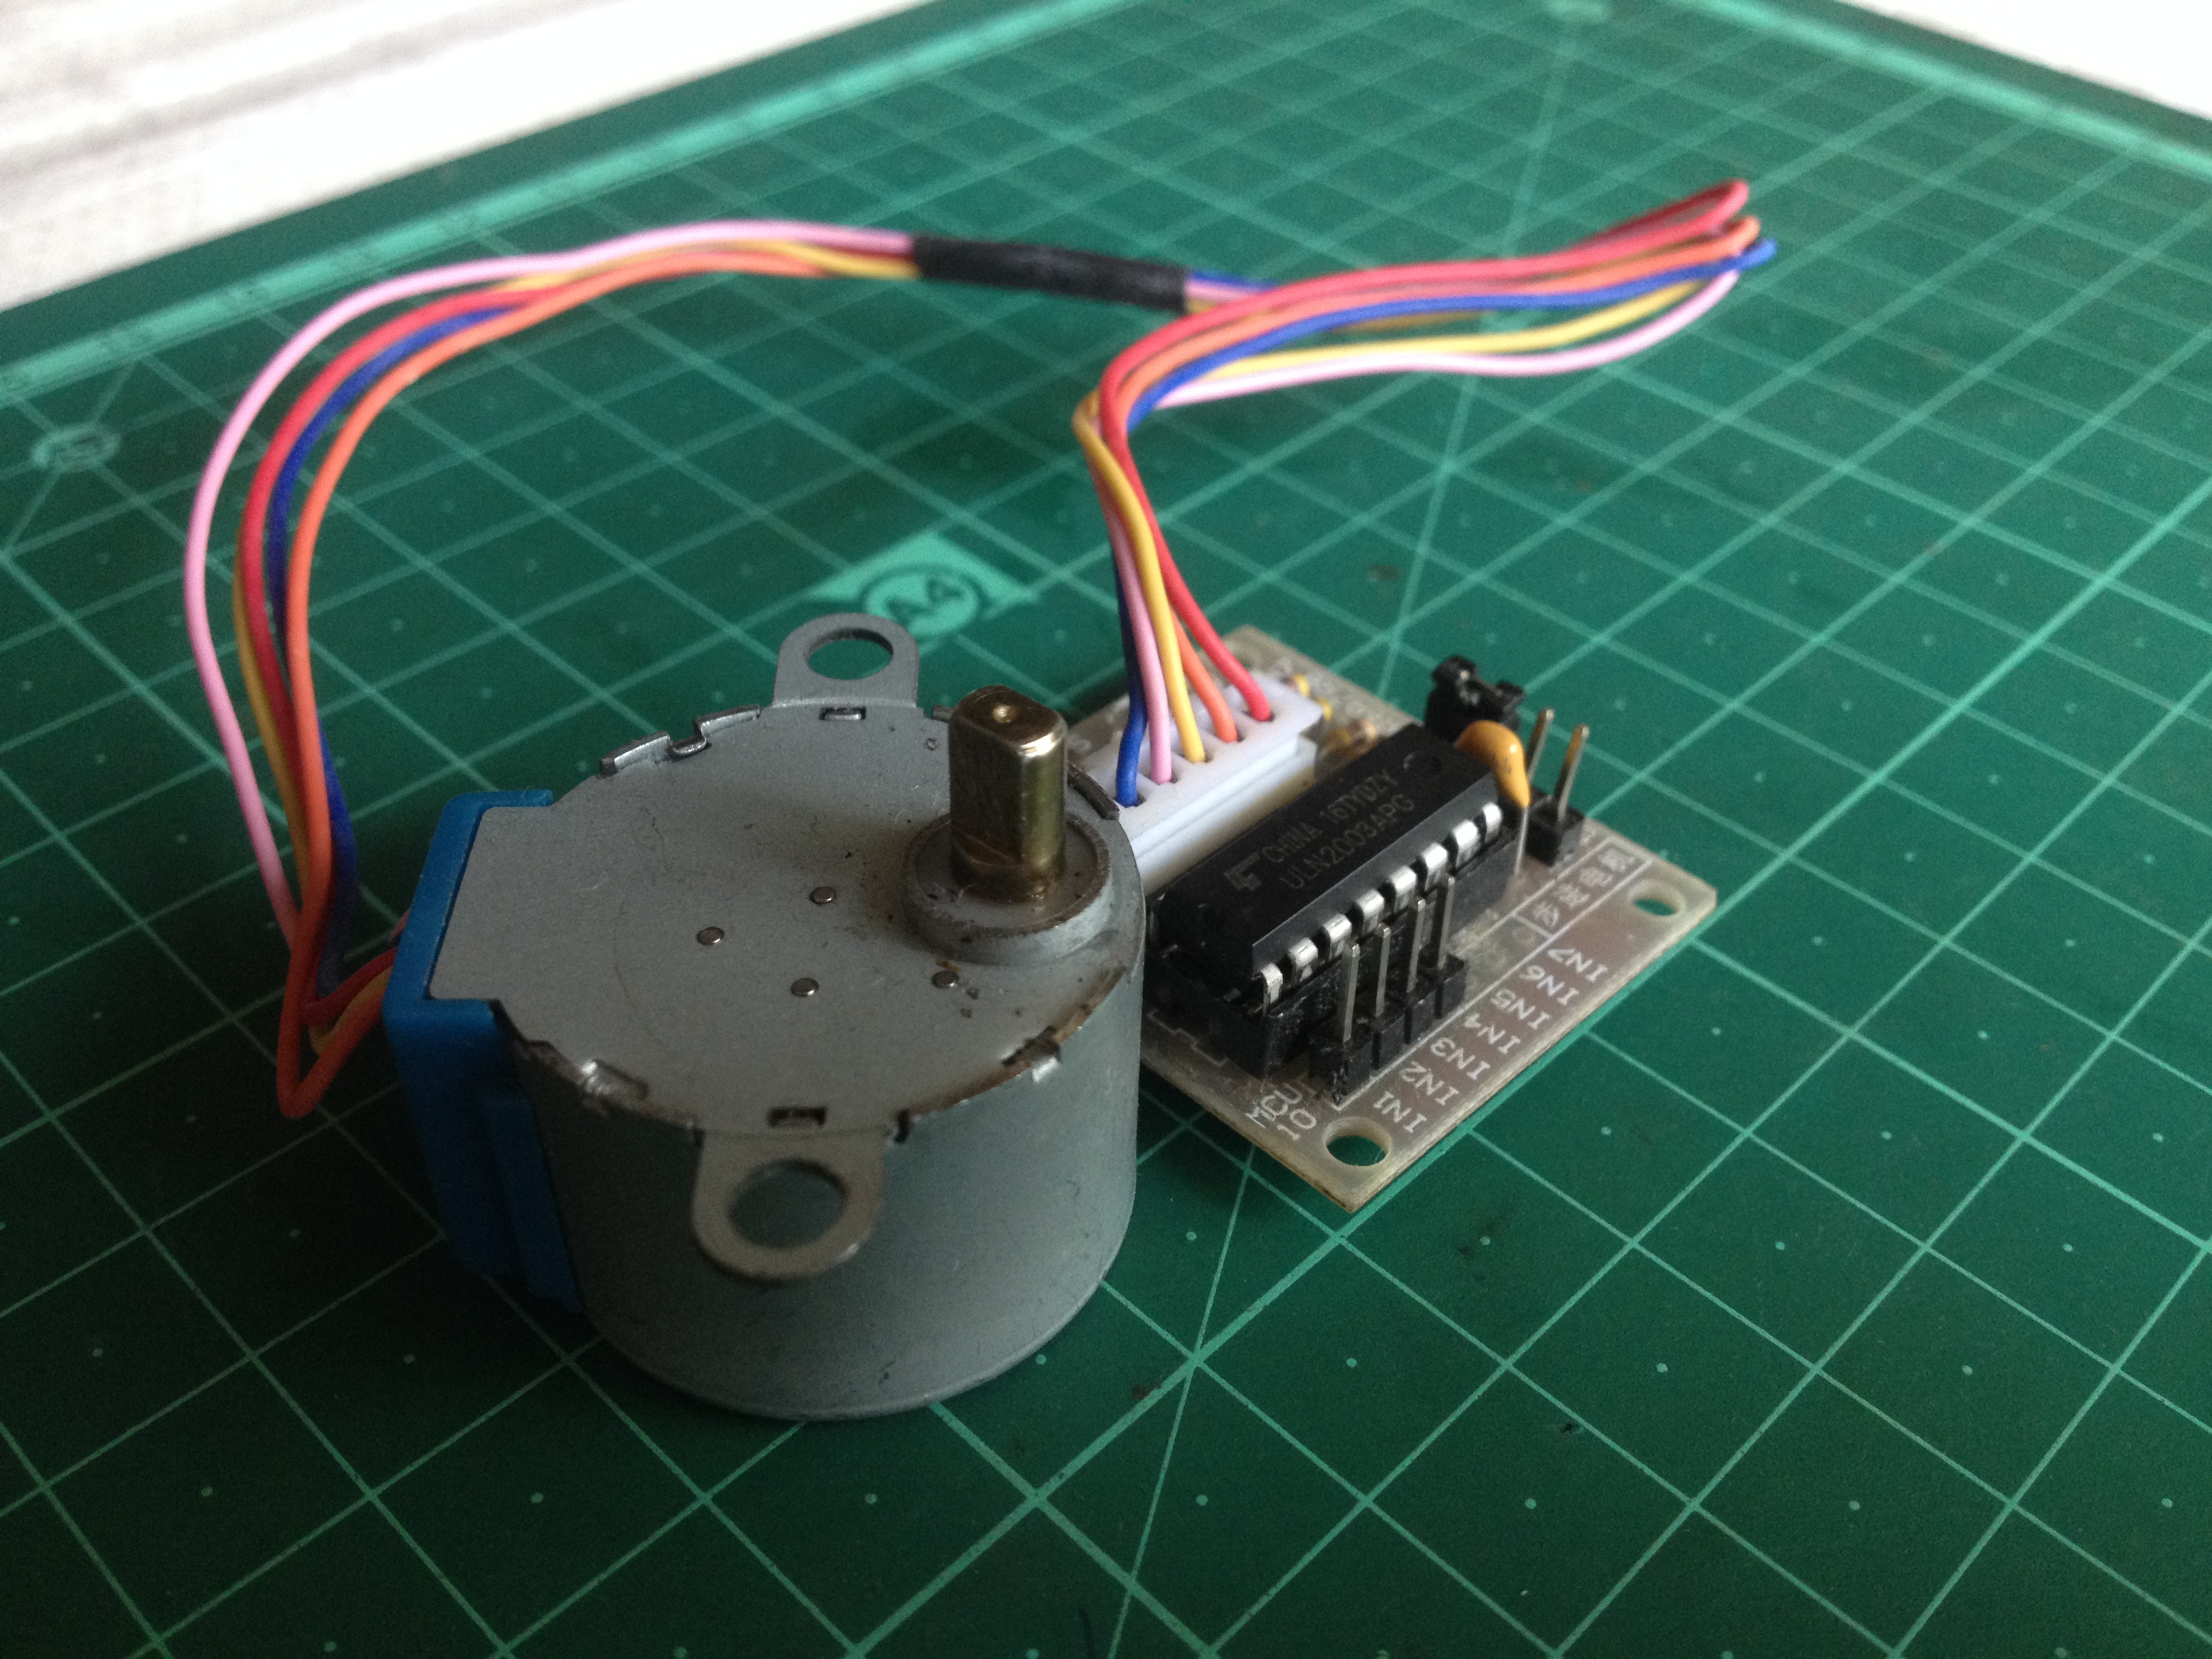
Pas de moteur sans son driver — celui qui compte les impulsions, commute les bobines et dose les courants. Trois noms dominent :
- ULN2003 — matrice de Darlington pour l'unipolaire 5 V, pilote du 28BYJ-48 (100 mA par phase), module complet à moins de 5 € ;
- A4988 — bipolaire à découpage, micro-pas jusqu'au 1/16, 1 A en continu ; son potentiomètre règle le courant au multimètre ;
- DRV8825 — le successeur de même brochage : micro-pas jusqu'au 1/32, 2,5 A en pointe ; on échange la carte sans changer le câblage.
Les courants s'étalent de 100 mA (28BYJ-48) à 2 A et plus (NEMA 17 et 23). L'alimentation 12 ou 24 V n'est pas la tension d'un bobinage : elle sert au chopper — le courant règne sur la thermique.
Deux réalités à désamorcer. Il chauffe, et c'est normal : à l'arrêt, il continue de tirer son courant nominal, prix du couple de maintien ; 60 à 80 °C est le régime prévu des NEMA de bureau. Il vibre : chaque saut de champ frappe la mécanique, et la résonance tourne au bourdonnement ; micro-pas, amortisseurs et charge moindre calment l'affaire. Enfin, il reste gourmand au point fixe : pour tourner vite sans arrêt, un moteur DC ou brushless fait mieux — le pas-à-pas est un moteur de position.
| Moteur | Fils | Pas entiers par tour | Couple de maintien | Courant par phase | Prix |
|---|---|---|---|---|---|
| 28BYJ-48 (réducteur 1/64) | 5 (unipolaire) | 32 au moteur, 2 048 à l'arbre | environ 0,03 N·m à l'arbre | 0,1 A (5 V) | 2 à 4 € |
| NEMA 17 (42HS40) | 4 (bipolaire) | 200 (pas de 1,8°) | 0,3 à 0,6 N·m | 1,2 à 1,8 A | 10 à 25 € |
| NEMA 23 | 4 (bipolaire) | 200 (pas de 1,8°) | 1 à 3 N·m | 2 à 4 A | 25 à 60 € |
| Moteur de Lavet (horloge à quartz) | 2 | 60 (pas de 6°) | très faible | microampères | dans chaque horloge murale |
4. Exemple pratique
Le banc minimal : module ULN2003 et 28BYJ-48
Le montage de départ de tous les kits : une Arduino Uno, un module ULN2003, le moteur. Le connecteur du moteur s'enfiche sur le module, les entrées IN1 à IN4 rejoignent quatre sorties numériques, et une alimentation 5 V externe nourrit le module (jamais par la sortie 5 V de la carte : son régulateur grillerait), les diodes de roue libre absorbant l'énergie inductive au relâchement.
Au pas entier, un « 1 » par bobine alimentée : A, puis B, puis A', puis B' ; le demi-pas intercale A-B, B-A', A'-B' et B'-A. Le simulateur ci-dessous déroule cette physique : puces pour le régime et le sens, curseur de vitesse, rangée d'états qui suit la séquence.
Angle de l'arbre : 0° sur le tour — sens horaire
Pas cumulés : 0 pas entiers depuis le début
Phase courante : A — courants : A +1,00 · B 0,00 · A' -1,00 · B' 0,00
Une bobine seule à pleine intensité : le champ saute de 90 degrés électriques à chaque coup d'horloge et l'aimant avance par bonds francs. Couple maximal, mais à-coups nets.
Séquence d'excitation — cycle des bobines, état courant surligné
Mode de commande (angle par pas)
Sens de rotation
Commande
Modèle pédagogique : rotor à 4 pôles aimantés entouré de 4 bobines de stator (les deux phases A et B, vues de chaque côté), soit 8 pas entiers de 45° par tour. Les vrais moteurs multiplient les pôles : un NEMA 17 à rotor denté (50 dents) fait 200 pas entiers de 1,8°, piloté en bipolaire par un driver à découpage ; en micro-pas, ceux-ci découpent le pas entier en 1/4, 1/8, 1/16 ou 1/32 (ici 1/8). L'animation respecte prefers-reduced-motion.
Exercice résolu — placer un NEMA 17 à 90°
On pilote un NEMA 17 standard de 200 pas par tour : combien d'impulsions amènent l'arbre à 90°, et quelle vitesse au débit de 1 000 impulsions par seconde ?
- Pas entier : l'angle de base vaut 360° ÷ 200 = 1,8°, le quart de tour demande 90° ÷ 1,8° = 50 impulsions.
- Demi-pas : l'angle tombe à 0,9° et le tour compte 2 × 200 = 400 impulsions ; le quart de tour en réclame 400 ÷ 4 = 100, et 100 × 0,9° revient bien à 90°.
- Vitesse : 1 000 impulsions par seconde font 1 000 ÷ 200 = 5 tours par seconde, soit 300 tr/min ; en demi-pas, 150 tr/min.
Exercice résolu — la trotteuse du 28BYJ-48
Le 28BYJ-48 cache sous son carter un moteur de 32 pas entiers par tour suivi d'un réducteur interne d'environ 64:1. On place la trotteuse à 90°, à raison de 10 pas par seconde : nombre de pas, durée, courant.
- Pas à l'arbre : 32 pas × 64 ≈ 2 048 pas entiers par tour, donc 360° ÷ 2 048 ≈ 0,176° par pas.
- Quart de tour : 2 048 ÷ 4 = 512 pas entiers.
- Durée : 512 ÷ 10 = 51,2 s ; à 100 pas par seconde, cinq secondes : le rythme décide.
- Courant : bobine de 50 Ω sous 5 V, I = U ÷ R = 100 mA par phase (200 mA en demi-pas) ; l'ULN2003 (500 mA par voie) encaisse, et le banc tire 1 W au plus.
5. Vérifier sa compréhension
Réfléchissez avant de dérouler les réponses.
- Le pas-à-pas fonctionne en boucle ouverte : qu'arrive-t-il au compteur d'impulsions si la charge dépasse le couple disponible au cours d'un pas ?
- Un NEMA 17 de 200 pas par tour est piloté en micro-pas 1/8 : combien d'impulsions par tour, et quel angle par impulsion ?
- Pourquoi l'unipolaire demande-t-il moins d'électronique que le bipolaire, et qu'y perd-il en contrepartie ?
- Un pas-à-pas dégage 60 à 70 °C en surface alors qu'il est à l'arrêt depuis une heure : panne ou régime prévu ? Et quelle cause ?
- Pourquoi le micro-pas calme-t-il à la fois la vibration et le bruit du moteur ?
6. Pour aller plus loin
- IEC 60034-20-1 (l'IEC) — le cadre normalisé des petites machines d'asservissement, où logent aussi les moteurs de pas.
- Datasheet du 28BYJ-48 (PDF du distributeur) — réducteur 1/64, pas moteur 5,625°, bobines de 50 Ω : toutes les valeurs de cette page.
- A4988 (Allegro MicroSystems) — l'archétype du driver bipolaire à découpage : micro-pas et régulation de courant.
- DRV8825 (Texas Instruments) — le successeur 2,5 A, micro-pas au 1/32, même brochage.
- STMicroelectronics — la note d'application AN235 « Stepper motor driving » : le grand classique du pilotage, du unipolaire aux circuits L297/L298.
Prochaine leçon dans la descente : Haut-parleurs (couche 3)