Moteurs à courant continu
Le moteur à courant continu — DC motor en anglais, brushed DC motor pour la variante à balais — est la machine la plus répandue qui transforme directement l'électricité en rotation : on applique une tension, il tourne ; on baisse la tension, il ralentit ; on inverse les fils, il tourne à l'envers. Cette page suit le modèle à balais : anatomie, force contre-électromotrice E = k × ω, relations U = E + R × I et T = k × I, courbe vitesse-couple, courant de démarrage, puis pilotage — PWM, pont en H, diode de roue libre, condensateur d'étincelles.
1. C'est quoi ?
Un moteur à courant continu convertit l'énergie électrique d'une source continue (pile, batterie, alimentation de laboratoire) en énergie mécanique de rotation. Le principe tient en une phrase de physique : un conducteur parcouru par un courant et plongé dans un champ magnétique subit une force — la force de Laplace. Le moteur agence cette force en couple constant et orienté : un champ magnétique fixe pousse en permanence des fils parcourus par un courant dans le même sens.
La structure mérite d'être décrite avec son vocabulaire, français et anglais ensemble :
- le stator (stator) est la partie fixe : ici, des aimants permanents collés dans le flasque créent le champ magnétique ambiant ;
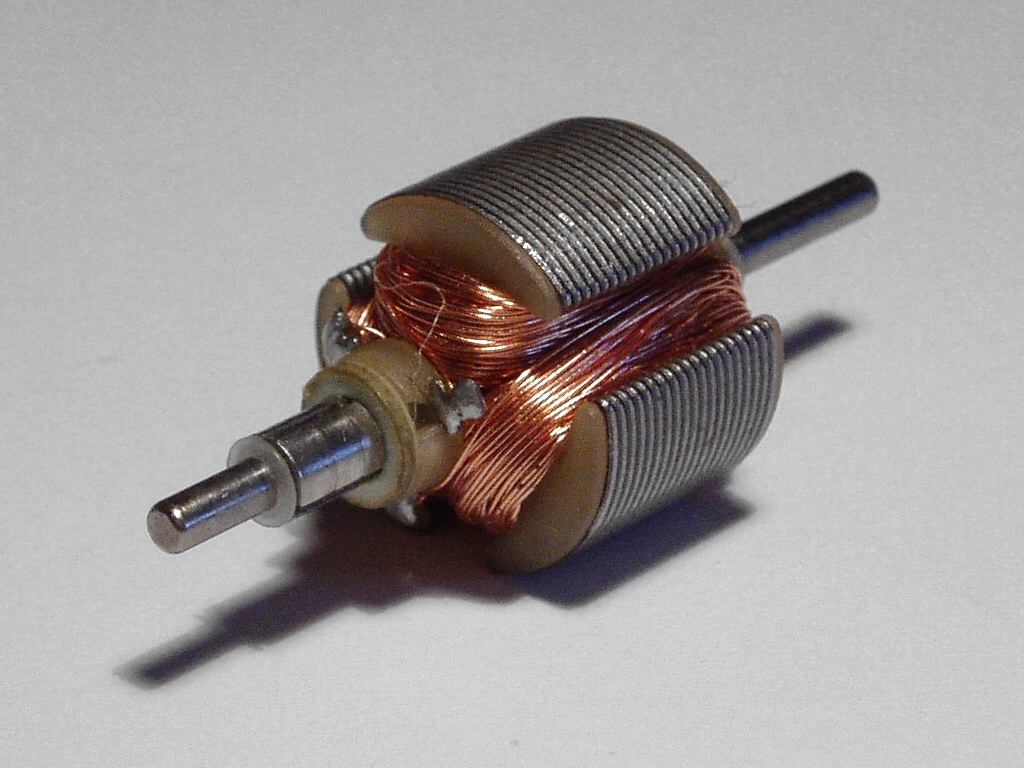
- le rotor (rotor ou armature) est la partie qui tourne : un empilement de tôles sur lequel s'enroulent les bobines de fil de cuivre verni ;
- le collecteur (commutator) est un petit barillet de lamelles de cuivre solidaire de l'arbre, relié aux extrémités des bobines ;
- les balais (brushes) sont des blocs de charbon fixés au boîtier qui frottent sur le collecteur et amènent le courant depuis les deux bornes.
Grâce à ce barillet, deux fils suffisent et le couple reste orienté dans le même sens ; la section suivante détaille la danse des lamelles. Le terme « brushed » — à balais — distingue cette variante de celles qui remplacent le commutateur mécanique par de l'électronique (les brushless, au bout de la page).
Ces moteurs peuplent la vie quotidienne : jouets télécommandés, lève-vitres, essuie-glaces, pompes de lave-glace, servomoteurs des bras robotisés — le tableau de la section 3 en dresse la gamme. Du moteur de 20 millimètres du jouet à la machine de traction des locomotives, la leçon ne change pas.
2. Comment ça marche ?
La commutation mécanique
Suivons le courant : il entre par un balai, traverse une lamelle du collecteur, chemine dans une bobine, ressort par l'autre balai. La bobine parcourue se comporte comme un aimant temporaire, rejetée par un aimant du stator, attirée par l'autre — elle produit le couple qui fait tourner. À la moitié du tour, le collecteur a déjà changé de lamelle sous le balai : le courant de la bobine s'inverse, et la poussée continue d'agir dans le même sens. Collecteur et balais assurent la fonction que le moteur ne peut pas se permettre de perdre : garder la poussée du bon côté.
Les trois équations
Premier phénomène : en tournant, les bobines du rotor balaient le champ des aimants fixes. Le moteur se double ainsi d'un alternateur caché, dont la tension s'oppose à la source : la force contre-électromotrice (f.cem), notée E, proportionnelle à la vitesse :
E = k × ωDeuxième phénomène, banal mais lourd de conséquences : le fil du rotor possède une résistance R, de l'ordre de l'ohm sur un micromoteur. La tension des bornes se partage entre la f.cem et la chute dans R :
U = E + R × ITroisième relation, symétrique de la première : à chaque ampère correspond un couple proportionnel, T = k × I — la même constante k, exprimée en newtons-mètres par ampère. Le trio se retient en deux gestes : la tension règle la vitesse (par la f.cem), le courant règle le couple ; chaque demande de couple se paie en vitesse.
La courbe se lit en trois points. À vide, le couple résistant est presque nul (seuls les frottements parlent), donc le courant aussi, donc la f.cem rejoint U et la vitesse atteint U/k. Au blocage, la rotation cesse, la f.cem s'effondre et le courant ne connaît plus que la résistance du fil — le courant de blocage, 6 A ici. Entre les deux, tout est linéaire : environ 1 000 tr/min de vitesse sacrifiés par ampère supplémentaire. Attention surtout au courant de démarrage : au premier instant, le rotor est immobile, donc E = 0, et le courant vaut déjà U/R — douze fois le régime établi. Le pic ne dure qu'une fraction de seconde, mais il frappe à chaque mise en route : c'est lui qui surprend l'ampèremètre, qui grille l'électronique de commande inadaptée et qui dicte le calibre du fusible.
| Point de fonctionnement | Couple | Vitesse | Courant |
|---|---|---|---|
| À vide | presque nul | 631 rad/s (6 030 tr/min) | presque nul |
| Charge moyenne | 9,5 mN·m | 5 530 tr/min | 0,5 A |
| Rotor bloqué | 114 mN·m | 0 | 6 A |
Commander : PWM, pont en H et roue libre
La vitesse se règle par la tension, et la meilleure façon de moduler une tension est de hacher le courant : c'est la modulation de largeur d'impulsion (PWM). Un interrupteur semiconducteur ferme et ouvre l'alimentation à fréquence rapide ; le rotor, filtré par son inertie mécanique, ne perçoit que la tension moyenne, égale au rapport cyclique α (la fraction du temps où l'interrupteur conduit) multiplié par la tension d'alimentation. À α = 50 %, un moteur de 12 V se comporte comme s'il était alimenté en 6 V et tourne à la moitié de sa vitesse à vide. Les fréquences usuelles, de quelques kilohertz à plus de 20 kHz, se placent au-dessus de la bande audible — le moteur ne chante plus.
Deux précautions accompagnent le hachage. La diode de roue libre d'abord : le rotor est une inductance assez grosse, et couper brutalement un courant inductif y impose une surtension. La diode ménage une boucle de repli à ce courant — voir la page diodes de la même couche. Pour inverser le sens ensuite, on inverse le courant dans le rotor, et un dispositif à quatre interrupteurs, le pont en H, s'en charge :
Reste la gêne que font les étincelles : à chaque commutation de lamelle, le courant d'une bobine est coupé brutalement, et un micro-arc jaillit au collecteur, qui brouille la radio et perturbe l'électronique voisine. Les fabricants soudent donc, depuis toujours, un petit condensateur d'étincelles — une céramique de 100 nF — entre les deux bornes du moteur. On le repère sur pratiquement tout moteur automobile : il étouffe l'arc au moment même où il naît.
3. Dans le vrai monde
Chaque fabricant sérieux publie une datasheet dont les premières lignes disent l'essentiel : tension nominale, vitesse à vide, courant nominal, courant de blocage. Ordres de grandeur courants :
| Moteur | Où on le croise | Valeurs typiques | Prix |
|---|---|---|---|
| Type 130 (micro-moteur jouet) | voitures télécommandées, robots d'initiation | 3 à 6 V ; 7 000 à 12 000 tr/min à vide ; blocage 1 à 2 A | 1 à 3 euros |
| Type 380/540 | modèle réduit, outillage, robots mobiles | 6 à 12 V ; 10 000 à 20 000 tr/min à vide ; blocage 10 à 30 A | 5 à 15 euros |
| Servomoteur standard SG90 | bras robotisés, maquettes, aéromodélisme | 4,8 à 6 V ; moteur brushé + réducteur + carte interne | 2 à 5 euros |
| Moteur d'essuie-glace 12 V | automobiles, robots éducatifs | 12 V ; sortie réductrice 40 à 60 tr/min ; blocage 10 A et plus | 10 à 30 euros |
Le prix déterminant n'est pas toujours celui du moteur : un pont en H intégré (TB6612, L298N et congénères) coûte 2 à 5 euros, et c'est souvent lui qui fixe le budget réel d'un prototype.
L'usure des balais est le talon d'Achille de la famille. Le charbon frotte sur le cuivre à chaque tour, s'use, chauffe, et laisse une poussière noire conductrice s'accumuler dans son logement. Un moteur de cette classe tient de l'ordre de 1 000 à 3 000 heures en régime nominal. Les symptômes se reconnaissent : étincelles qui grossissent et fuient par la grille d'aération, vitesse qui saute, démarrages capricieux. Sur un moteur industriel, les balais se remplacent — c'est une opération de maintenance prévue ; sur un micromoteur, la fin de vie est pensée pour être bon marché : on remplace le moteur entier.
En face se tient la famille brushless : elle déplace la commutation du mécanique vers l'électronique — les bobines passent au stator, les aimants au rotor, et un driver commute électroniquement les phases. Plus d'étincelles ni de poussière de charbon, une durée de vie limitée par les roulements seuls, mais un driver devenu obligatoire. Les drones, les trottinettes électriques et la quasi-totalité des ventilateurs évolués sont passés aux moteurs sans balais. Le moteur pas-à-pas, cousin sans balais dont la rotation avance par pas exacts, en montre la variante la plus ordonnée.
4. Exemple pratique
Banc d'essai du moteur
Le banc minimal : une alimentation de laboratoire (si possible limitée en courant), le moteur, un ampèremètre en série. Premier essai, à vide : la vitesse est haute, le courant faible — le frottement fait toute la demande. Deuxième essai, court : on bloque deux ou trois secondes l'arbre avec une pince isolée, et l'ampèremètre saute au courant de blocage, U/R. Un mot de sécurité : ne jamais tenir ce calage au-delà — sous 6 A et 12 V, ce sont 72 watts qui se dissipent dans quelques grammes de cuivre, et le vernis isolant des bobines souffrira avant vous.
Le simulateur ci-dessous déroule le modèle complet — U = E + R × I, E = k × ω, T = k × I, avec k = 0,019 V·s/rad et R = 2 Ω. Poussez la tension, chargez le moteur, faites-le caler ; le bouton du bas inverse le sens, avant-goût du pont en H.
Vitesse : 2 412 tr/min
Courant : 2,1 A — force contre-électromotrice : 4,8 V
Équilibre atteint : la vitesse est tombée juste assez pour que le couple électromagnétique compense le couple résistant. C'est la « respiration » normale d'un moteur en charge.
Modèle simplifié d'un moteur à aimants permanents : k = 0,019 V·s/rad, R = 2 Ω, selon U = E + R × I. La tension règle la vitesse à vide (U/k = 6 030 tr/min à 12 V) ; le couple résistant fait baisser la vitesse et monter le courant, jusqu'au calage où le courant plafonne à U/R. Les frottements, le rendement et l'échauffement ne sont pas modélisés : le courant à vide réel resterait de quelques dizaines de milliampères.
Exercice résolu — courant de blocage et vitesse à vide
Un moteur brushé d'exercice : alimentation 12 V, résistance du rotor R = 2 Ω, constante k = 0,019 V·s/rad. Déterminer le courant de blocage et la vitesse à vide.
- Rotor bloqué : la vitesse est nulle, donc E = k × ω = 0. L'équation U = E + R × I se réduit à U = R × I : le courant de blocage vaut I = 12/2 = 6 A. Sous charge normale (0,5 A), c'est douze fois le nominal — on dimensionne pilotage, fusible et source sur ce pic, pas sur le régime établi.
- Couple disponible au blocage : T = k × I = 0,019 × 6 = 0,114 N·m. C'est le couple maximal du moteur sous cette tension.
- À vide : en négligeant le frottement, le couple résistant est nul, le courant tend vers zéro, donc la f.cem monte jusqu'à égaler U : E = 12 V. La vitesse s'en déduit : ω = E/k = 12/0,019 ≈ 631,6 rad/s.
- Conversion : ω × 60 ÷ 2π ≈ 631,6 × 9,55 ≈ 6 030 tr/min. Contrôle de cohérence : à charge nominale (I = 0,5 A), E = 12 − 2 × 0,5 = 11 V, d'où ω = 579 rad/s ≈ 5 530 tr/min — la vitesse ne perd que 8 %.
Exercice résolu — choisir fusible et transistor
Même moteur (12 V, R = 2 Ω, blocage 6 A, régime établi 0,5 A, appel de démarrage de l'ordre de 0,1 s). Choisir le fusible de l'alimentation 12 V et un transistor de commande.
- Candidat rapide, fusible F 1 A : le démarrage demande 6 A, soit 6 × In. La loi I²t de la page fusibles donne, pour un rapide F, t ≈ 225 ÷ (6⁴ − 1) ≈ 0,17 s. Marge quasi nulle au regard de l'appel de 0,1 s : rejeté.
- Candidat lent, fusible T 1 A : le type lent embarque une constante d'énergie de 1 350 : t ≈ 1 350 ÷ (6⁴ − 1) ≈ 1 s. Marge d'environ dix sur l'appel, et le régime établi reste à la moitié du calibre. Retenu.
- Candidat plus confortable, T 2 A : à 3 × In, t ≈ 17 s — tranquillité indispensable au démarrage, mais un rotor bloqué par accident encaisserait 17 secondes de chauffe à 72 W. Acceptable, mais lent pour un petit moteur.
- Le transistor : il doit tenir 6 A de manière continue — le rotor peut rester bloqué. Les ponts intégrés courants ne suffisent pas — TB6612 (3,2 A en crête), L298N (2 A par voie) sont trop serrés. On choisit un MOSFET ou un pont avec une marge de deux à trois fois le courant de blocage, soit 10 A et plus. Exemple de dissipation : un MOSFET à Rds = 20 mΩ chauffe à P = R × I² = 0,02 × 36 = 0,72 W en blocage continu — raisonnable si ce calage ne dure pas.
- Et la diode : chaque interrupteur du pont porte sa diode de roue libre, sans exception. Le fusible protège le câblage et l'alimentation contre les surintensités durables ; la diode protège le transistor contre le courant inductif : deux protections différentes dans la même boucle.
5. Vérifier sa compréhension
Réfléchissez avant de dérouler les réponses.
- Pourquoi le courant de démarrage d'un moteur brushé vaut-il environ U/R, comme si le rotor était bloqué ?
- À vide, que vaut la force contre-électromotrice ? Et quel effet le couple maximal a-t-il sur cette vitesse à vide ?
- Doubler le rapport cyclique d'un PWM double-t-il toujours la vitesse du moteur ?
- Que se passe-t-il si on pilote un moteur avec un simple transistor bipolaire, sans diode de roue libre ?
- Quels indices de terrain trahissent des balais en fin de vie ?
6. Pour aller plus loin
- IEC 60034 (série) — « Machines électriques tournantes » : la norme de référence des moteurs (rendement, essais, plaques signalétiques), sur le catalogue de l'IEC.
- Microchip — note d'application AN905, « Brushed DC Motor Fundamentals » : l'anatomie et les modes de commande PWM en synthèse, sur microchip.com.
- Texas Instruments — datasheet du DRV8871, pont en H intégré pour moteurs brushés : lecture concrète d'un driver moderne (courants admissibles, protections), sur ti.com.
- Mabuchi Motor — fabricant historique des micromoteurs à aimants (types 130, FF-180...) : datasheets réelles, courbes vitesse-couple incluses, sur mabuchimotor.co.jp.
Prochaine leçon dans la descente : Condensateurs (couche 2)